 Par Adri
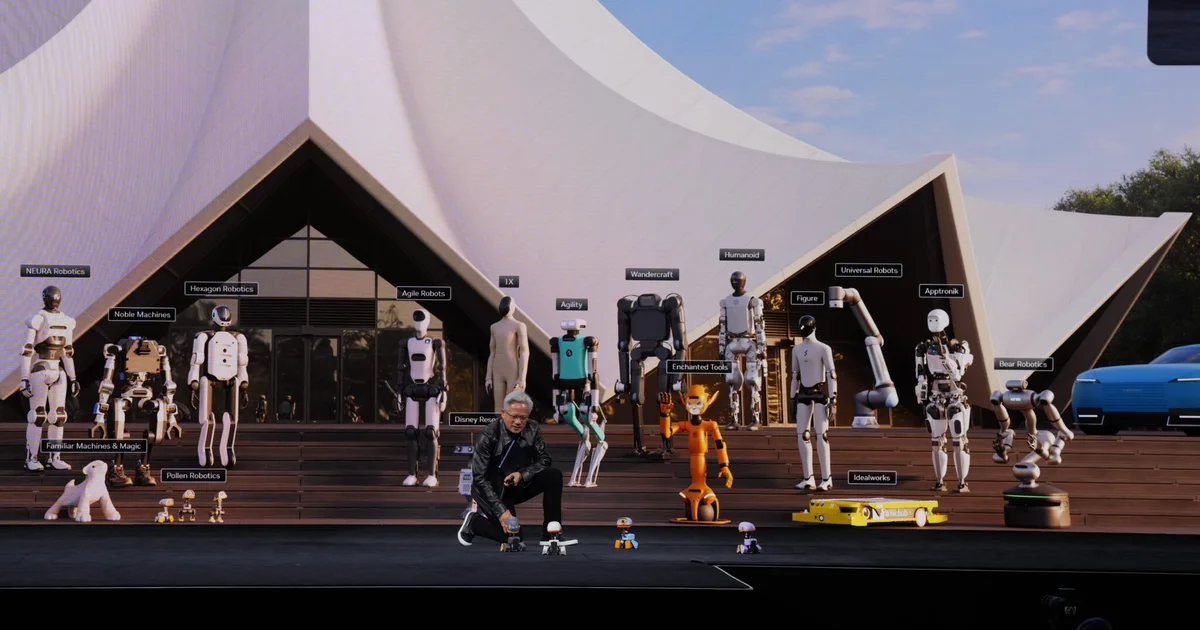
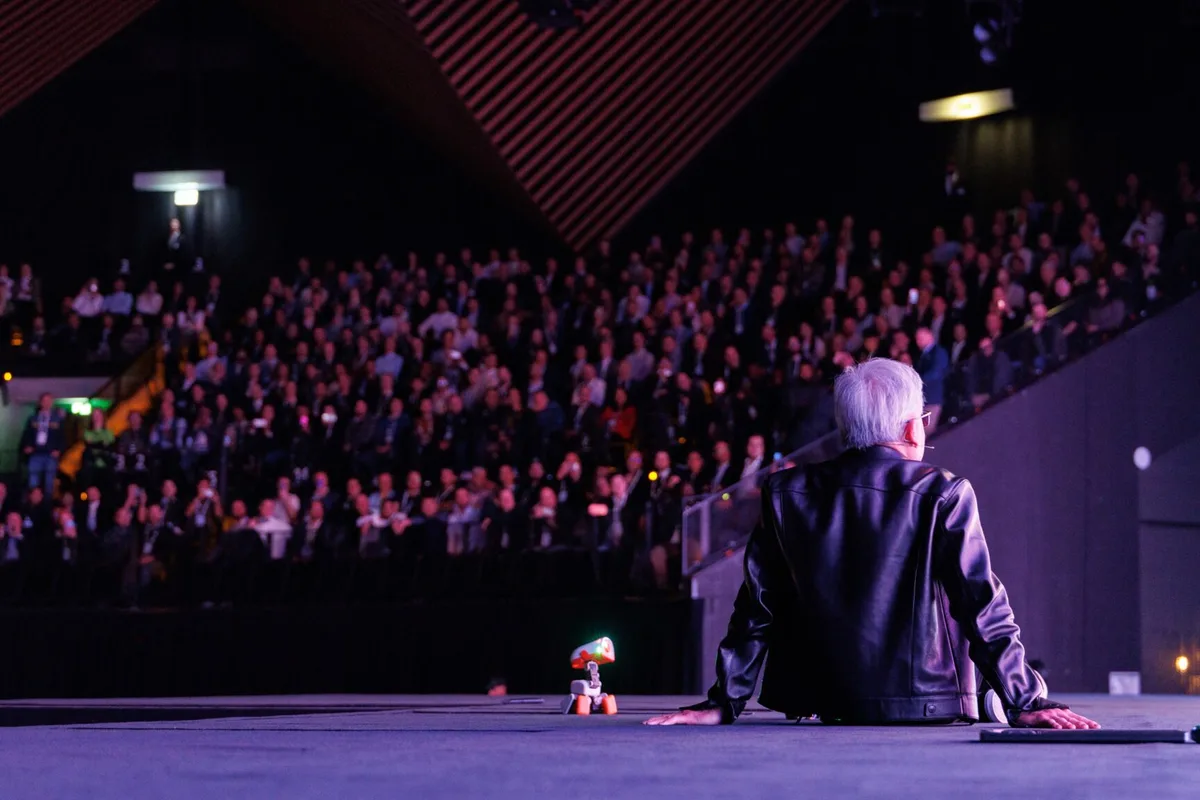
L'image est soigneusement construite : Jensen Huang se tient devant une scène peuplée de robots humanoïdes, de machines industrielles et de quatre petits robots aux allures de canards mécaniques. Ces derniers avancent, s'arrêtent et exécutent des mouvements simples sous le regard du public.
Pour NVIDIA, ce type de présentation ne sert pas seulement à impressionner les spectateurs. Il illustre une transition que l'entreprise considère comme majeure : celle de l'intelligence artificielle capable de produire des informations vers des systèmes capables de provoquer des actions physiques.
La conférence GTC Berlin s'est déroulée du 20 au 22 octobre 2026. Le lendemain de sa clôture, NVIDIA a publié une vidéo intitulée Robots Steal the Show at GTC Berlin, réunissant plusieurs démonstrations de robots humanoïdes, de petits robots bipèdes et de manipulateurs.
Cette publication ne constitue pas l'annonce d'une nouvelle génération de robots commercialisés le 23 octobre. Elle offre surtout l'occasion d'examiner ce que ces machines savent effectivement faire et quelles technologies rendent ces démonstrations possibles.
Microduck, le petit robot qui résume l'approche NVIDIA
Parmi les machines présentées à Berlin, les Microducks occupent une place particulière.
Ces petits robots bipèdes, associés à Hugging Face et à Pollen Robotics, reposent sur des composants et des logiciels destinés à rendre l'expérimentation robotique plus accessible.
Leur intérêt ne tient pas uniquement à leur apparence. Ils permettent d'illustrer un processus de développement associant plusieurs environnements de calcul.
Pendant sa conférence du 21 octobre, Jensen Huang a montré comment un agent pouvait contribuer à préparer l'entraînement d'un Microduck.
L'exemple présenté commençait par la création d'un parcours et d'un environnement simulé dans Isaac Sim.
Des tâches d'entraînement étaient ensuite envoyées vers des ressources de calcul dans le cloud.
Le comportement appris était récupéré sur RTX Spark pour être évalué avant d'être appliqué au robot réel.
La démonstration associait donc trois étapes distinctes : construire un environnement numérique, entraîner un comportement et vérifier sa transférabilité sur une machine physique.
Sur scène, quatre Microducks ont exécuté différentes séquences, notamment se lever, s'asseoir ou adopter une position de repos.
Ces mouvements restent relativement simples. Leur intérêt principal réside dans la chaîne technique qui permet de les obtenir.
Pourquoi entraîner un robot en simulation ?
L'apprentissage d'un comportement moteur sur une machine physique comporte plusieurs contraintes.
Un robot peut tomber, endommager ses composants ou heurter son environnement.
Il consomme également de l'énergie et mobilise du matériel réel à chaque tentative.
Lorsque l'apprentissage exige un grand nombre d'essais, ces contraintes deviennent importantes.
La simulation permet d'expérimenter dans un environnement numérique.
Le développeur peut modifier la position des obstacles, le comportement des surfaces ou les conditions de déplacement sans reconstruire physiquement une installation.
Il devient également possible de multiplier les expériences et d'exécuter plusieurs simulations à la fois.
NVIDIA utilise notamment Isaac Sim et Isaac Lab pour prendre en charge différentes étapes de ce travail.
Isaac Sim fournit des environnements dans lesquels les robots peuvent évoluer virtuellement. Isaac Lab permet de préparer des expériences d'apprentissage, notamment par renforcement.
Mais entraîner un robot dans un monde simulé ne suffit pas.
Le problème le plus difficile apparaît lorsque le comportement est transféré sur le matériel réel.
Le fossé entre la simulation et le monde physique
En robotique, cette difficulté est généralement désignée par l'expression sim-to-real.
Même une simulation détaillée ne reproduit jamais parfaitement toutes les propriétés d'un environnement.
Les moteurs peuvent présenter de petites variations. Les frottements changent selon les surfaces. Les capteurs produisent du bruit et les composants physiques ne réagissent pas toujours comme leurs modèles numériques.
Un mouvement qui paraît stable dans un simulateur peut donc se révéler fragile lorsqu'il est exécuté par une machine réelle.
L'enjeu consiste à entraîner des comportements suffisamment robustes pour supporter ces différences.
Cela peut passer par des variations systématiques des paramètres de simulation et par des essais sur matériel physique.
Dans le cas des Microducks, NVIDIA montre justement une progression entre simulation, calcul cloud, évaluation locale et exécution réelle.
L'entreprise ne publie cependant pas, dans cette démonstration, une mesure complète du taux de réussite des robots dans des conditions non préparées.
Impossible donc de conclure à leur fiabilité générale à partir des seules séquences présentées sur scène.
Des humanoïdes pour illustrer une ambition beaucoup plus large
Les Microducks attirent facilement l'attention, mais les humanoïdes représentent un autre enjeu.
NVIDIA a réuni à Berlin plusieurs partenaires travaillant sur des machines capables de reproduire certaines actions humaines.
Des robots de formes et de tailles différentes étaient présentés pendant la conférence.
Certains possèdent deux bras articulés et des mains destinées à manipuler des objets. D'autres mettent davantage l'accent sur la locomotion.
Ces machines ne répondent pas toutes au même problème.
Déplacer une charge, saisir une pièce, traverser un espace encombré ou travailler près d'un opérateur exige des capacités mécaniques et logicielles différentes.
La forme humanoïde possède un avantage théorique : de nombreux environnements professionnels ont été conçus pour des personnes.
Portes, étagères, outils et plans de travail correspondent souvent aux dimensions et aux capacités du corps humain.
Un robot capable d'utiliser ces équipements pourrait théoriquement fonctionner dans certaines installations existantes sans imposer leur reconstruction complète.
Cela ne signifie pas que l'humanoïde soit toujours le meilleur choix.
Dans des tâches répétitives et précisément définies, un bras robotique fixe ou une machine spécialisée peut rester plus simple, moins coûteux et plus performant.
Agile ONE SN : une plateforme annoncée pour 2027
L'une des annonces importantes de la conférence concerne Agile ONE SN.
Présentée le 21 octobre, cette plateforme humanoïde de référence s'appuie sur l'écosystème NVIDIA Isaac GR00T.
NVIDIA indique qu'elle possède un corps offrant 31 degrés de liberté.
En robotique, un degré de liberté correspond à une possibilité de mouvement indépendante.
Le nombre annoncé donne donc une indication sur les mouvements mécaniques possibles, mais ne permet pas à lui seul d'évaluer l'intelligence du robot ou sa capacité à travailler.
La plateforme est pensée comme une base de développement modulaire.
Les chercheurs peuvent utiliser un ensemble complet d'outils ou sélectionner certains composants selon leurs besoins.
NVIDIA présente notamment Isaac Capture pour la collecte de données, GR00T pour les modèles robotiques, Isaac Lab pour l'entraînement et Isaac OS pour l'exécution.
L'objectif annoncé est de réduire le temps nécessaire à la préparation d'un environnement de recherche.
La disponibilité d'Agile ONE SN est prévue en 2027.
Il ne s'agit donc pas d'un robot humanoïde déjà distribué massivement aux entreprises.
NVIDIA n'a pas fourni dans les éléments examinés un bilan indépendant démontrant ses performances en conditions industrielles.
La manipulation robotique se confronte à d'autres difficultés
La locomotion est une partie du problème. La manipulation d'objets en constitue une autre.
Pendant GTC Berlin, plusieurs démonstrations ont montré des robots interagissant avec des visiteurs ou manipulant de petits éléments.
Ces exemples peuvent sembler moins impressionnants qu'un humanoïde marchant sur scène.
Ils exigent pourtant des capacités complexes.
Un robot qui saisit un objet doit d'abord identifier sa position, estimer son orientation et préparer un mouvement compatible avec ses articulations.
Il doit ensuite adapter sa prise à la forme, au poids et à la résistance de l'objet.
Lorsque l'environnement change ou qu'un humain intervient, il peut être nécessaire de modifier la trajectoire en temps réel.
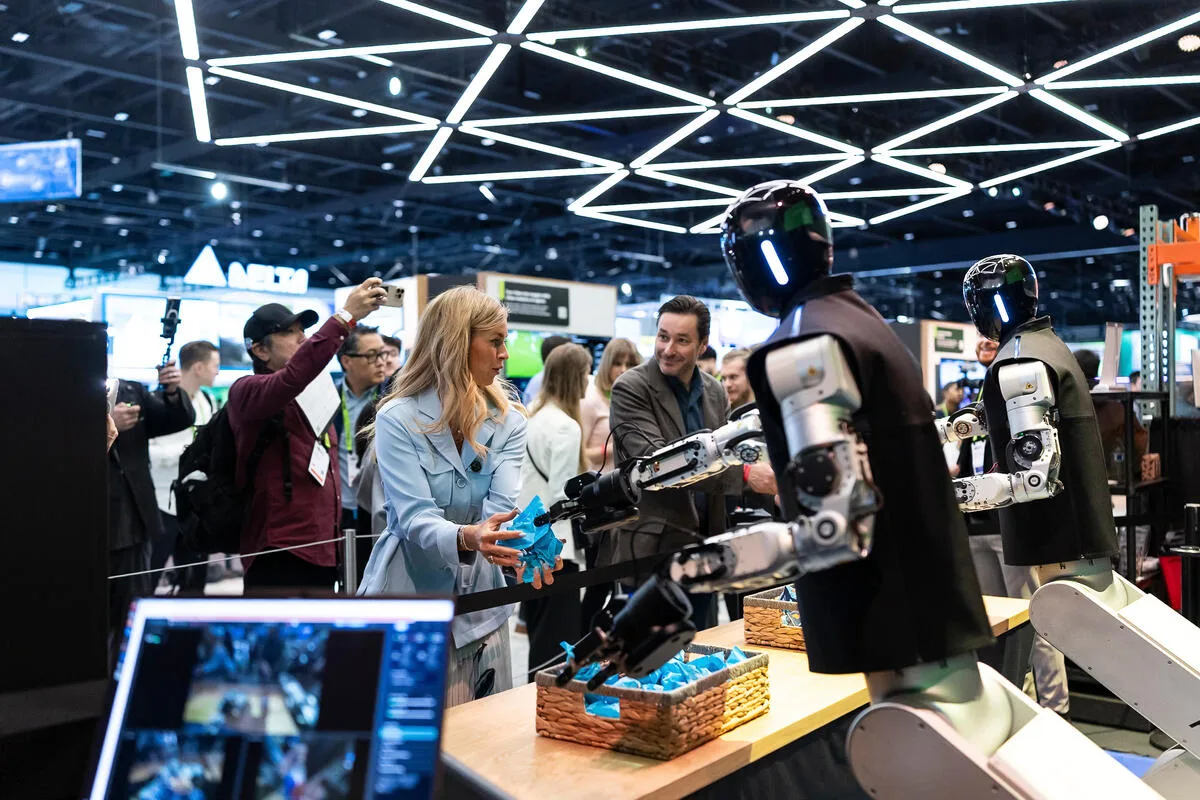
Les démonstrations de salon privilégient naturellement des situations qui peuvent être montrées à un public.
Elles ne reproduisent pas nécessairement la diversité des objets, des rythmes et des imprévus rencontrés dans une entreprise.
Un manipulateur capable de distribuer quelques objets lors d'une démonstration peut encore nécessiter beaucoup de développement avant de fonctionner seul pendant plusieurs heures dans un atelier.
L'efficacité réelle dépend de la répétabilité des gestes, du taux d'échec, de la vitesse d'exécution et de la capacité du système à récupérer après une erreur.
Des modèles d'IA spécialisés plutôt qu'une intelligence unique
NVIDIA met en avant sa famille Isaac GR00T pour certains usages de robotique humanoïde.
Cette approche ne consiste pas à installer directement un assistant conversationnel dans un corps mécanique.
Un robot doit coordonner plusieurs fonctions dont les contraintes diffèrent.
Il lui faut percevoir son environnement, comprendre une instruction, produire des décisions et commander des actionneurs.
Certaines opérations nécessitent des réponses extrêmement rapides.
Une correction de posture ne peut pas attendre plusieurs secondes qu'un modèle général termine un raisonnement.
Les architectures robotiques combinent donc fréquemment des systèmes spécialisés, des contrôleurs mécaniques et des modèles d'apprentissage.
NVIDIA cherche à fournir une infrastructure commune permettant d'articuler ces différentes couches.
C'est précisément la logique de sa plateforme d'intelligence artificielle physique : relier les outils de calcul, les modèles, les simulateurs et l'exécution matérielle.
Le calcul local et le cloud jouent des rôles complémentaires
La démonstration Microduck illustre aussi une répartition intéressante des ressources informatiques.
Le robot ne doit pas nécessairement réaliser localement toutes les opérations qui ont servi à produire son comportement.
L'entraînement peut être effectué sur des systèmes de calcul beaucoup plus puissants, situés dans le cloud.
La machine physique exécute ensuite un modèle ou une politique de contrôle adaptée à ses ressources.
Entre les deux, un équipement local comme RTX Spark peut servir à préparer les données, évaluer les résultats ou tester des configurations.
Cette organisation présente un avantage : les développeurs peuvent bénéficier de moyens d'entraînement importants sans devoir les installer directement dans chaque robot.
Elle ne supprime pas les contraintes matérielles.
Un robot doit disposer de suffisamment de calcul embarqué pour interpréter ses capteurs et commander ses mouvements dans les délais nécessaires.
Il faut également tenir compte de sa consommation électrique, de son autonomie et de la dissipation thermique.
Ces contraintes restent particulièrement difficiles dans des machines compactes.
Le spectacle ne garantit pas la fiabilité
Les présentations publiques de robots offrent un aperçu utile des progrès réalisés, mais elles doivent être interprétées avec prudence.
Une démonstration est généralement préparée pour montrer une fonction dans des conditions favorables.
Elle peut être répétée, surveillée ou limitée à un scénario précis.
Dans son compte rendu du 21 octobre, Reuters rapporte d'ailleurs que certains petits robots ont parfois eu des difficultés à suivre les instructions pendant les démonstrations.
Cet élément ne retire pas leur intérêt aux technologies présentées.
Il rappelle simplement que les prototypes actuels peuvent encore rencontrer des problèmes dans des situations relativement simples.
Pour évaluer la maturité d'un robot, il faudrait connaître des indicateurs supplémentaires : fréquence des interventions humaines, taux de réussite, durée d'utilisation continue et capacité à s'adapter aux imprévus.
Les démonstrations de GTC Berlin ne fournissent pas un jeu complet de mesures comparables sur ces différents critères.
Il serait donc prématuré d'en conclure que les humanoïdes présentés sont prêts à remplacer des opérateurs sur une grande variété de postes.
Pourquoi NVIDIA investit autant dans la robotique
L'intérêt de NVIDIA ne se limite pas à la fabrication ou à la commercialisation de robots.
L'entreprise fournit une grande partie des composants et des logiciels utilisés pour les développer.
Les simulations nécessitent des ressources graphiques et des outils de calcul.
L'entraînement de modèles robotiques peut mobiliser des accélérateurs dans les centres de données.
L'exécution sur matériel physique nécessite également des plateformes embarquées.
NVIDIA dispose ainsi de produits couvrant plusieurs étapes de la chaîne de développement.
En encourageant l'utilisation de ses environnements de simulation, de ses modèles et de ses outils, l'entreprise cherche à faire de sa plateforme une infrastructure de référence pour les fabricants.
L'approche s'apparente à celle qu'elle applique déjà aux centres de données et à l'entraînement de modèles d'IA.
Elle comporte une dimension commerciale évidente : plus les systèmes robotiques nécessitent de calcul et de simulation, plus l'écosystème matériel et logiciel de NVIDIA peut devenir important.
Mais l'adoption durable dépendra aussi de la capacité des partenaires à produire des machines réellement utiles et économiquement viables.
Une industrie encore entre laboratoire et déploiement
Les démonstrations de GTC Berlin illustrent un secteur qui progresse, mais dont la maturité reste très variable.
Certains robots industriels spécialisés accomplissent déjà depuis longtemps des tâches répétitives avec une grande fiabilité.
Les humanoïdes polyvalents cherchent à résoudre un problème plus vaste : fonctionner dans des environnements conçus pour les humains et apprendre plusieurs catégories d'actions.
Cette ambition introduit beaucoup plus d'incertitudes.
Il faut gérer la perception, l'équilibre, la manipulation, la sécurité autour des personnes et la capacité à récupérer après un incident.
La simulation et l'apprentissage par IA offrent de nouvelles approches pour réduire le travail de programmation manuelle.
Mais aucune des présentations de Berlin ne prouve qu'un modèle général unique puisse résoudre l'ensemble de ces difficultés dans toutes les situations.
L'annonce d'Agile ONE SN pour 2027 montre également que certains équipements présentés relèvent encore d'une feuille de route.
La disponibilité future d'une plateforme de référence doit être distinguée de son adoption opérationnelle par des entreprises.
Ce que révèle réellement la GTC Berlin
La vidéo publiée le 23 octobre marque la conclusion médiatique d'une conférence où NVIDIA a voulu rendre l'intelligence artificielle physique visible.
Les Microducks illustrent le transfert de comportements appris en simulation vers un robot réel.
Les manipulateurs montrent comment les modèles peuvent être associés à la perception et à l'action sur des objets.
Les humanoïdes témoignent de l'ambition de construire des machines plus polyvalentes.
Mais les trois catégories révèlent aussi les mêmes limites : la difficulté de généraliser un comportement, le coût des ressources nécessaires et la nécessité de mesurer les performances dans la durée.
L'avenir de cette industrie dépendra moins de la réussite d'une séquence sur scène que de la répétition fiable des mêmes gestes dans des conditions changeantes.
C'est là que se jouera la transition entre robots spectaculaires, outils de recherche et équipements réellement utiles.
Pour NVIDIA, Berlin a permis de présenter les composants d'un écosystème cohérent. Pour les entreprises susceptibles de les adopter, la prochaine étape sera de vérifier que ces technologies peuvent produire des résultats mesurables, reproductibles et économiquement justifiés.