 Par Adri
Les vidéos de robots humanoïdes chinois se sont multipliées ces dernières années. Certaines machines courent, dansent, gravissent des obstacles ou effectuent des mouvements acrobatiques avec une aisance croissante.
Ces démonstrations sont impressionnantes. Elles ne répondent pourtant pas à la question qui intéresse de plus en plus les industriels : que peut faire un robot une fois placé devant une tâche qu'il n'a jamais exécutée ?
C'est autour de cette interrogation que se réorganise une partie de la robotique chinoise.
Une enquête publiée par Reuters le 2 novembre 2026 décrit le déplacement des investissements vers l'intelligence artificielle incarnée, appelée embodied AI.
L'enjeu n'est plus seulement de construire des machines performantes sur le plan mécanique. Il consiste à leur donner les capacités nécessaires pour percevoir leur environnement, comprendre une instruction, choisir une action et corriger leurs erreurs.
13 milliards de dollars investis en six mois
Selon les données d'ITjuzi reprises par Reuters, les entreprises chinoises spécialisées dans l'intelligence artificielle incarnée ont levé 93,5 milliards de yuans au premier semestre 2026.
Cela représente environ 13 milliards de dollars répartis entre 322 opérations de financement.
Le montant est cinq fois supérieur à celui enregistré pendant la même période en 2025.
Cette progression témoigne de l'intérêt des investisseurs pour des technologies capables de dépasser les démonstrations de laboratoire.
Les financements ne concernent pas uniquement les fabricants de corps robotiques. Ils atteignent également des entreprises spécialisées dans les modèles d'intelligence artificielle, l'apprentissage et les logiciels de commande.
Il faut toutefois distinguer les capitaux levés des revenus réalisés.
Une entreprise peut obtenir un financement important sans avoir encore démontré qu'elle est capable de vendre des robots rentables à grande échelle.
La croissance des investissements traduit donc une forte anticipation commerciale, pas la preuve que l'ensemble du secteur a déjà atteint sa maturité.
Le matériel ne suffit plus à se différencier
Pendant longtemps, les performances visibles ont servi de référence dans la compétition entre fabricants.
La marche bipède, la stabilité, la vitesse et la capacité à récupérer après une chute constituent des défis mécaniques et logiciels importants.
Les progrès réalisés dans ces domaines permettent désormais à plusieurs constructeurs de présenter des robots aux capacités de déplacement avancées.
Parallèlement, la concurrence industrielle contribue à faire baisser le prix de certaines plateformes matérielles.
Lorsque plusieurs entreprises peuvent construire un robot relativement agile, la différence se déplace vers ce qu'il peut réellement accomplir.
Un robot capable de porter une boîte selon une trajectoire programmée ne possède pas nécessairement les compétences nécessaires pour identifier seul le bon colis dans un entrepôt inconnu.
Ce second scénario exige des capacités de perception, de décision et d'adaptation bien plus développées.
La valeur commerciale pourrait donc se concentrer davantage dans les logiciels de commande et les modèles entraînés à partir d'interactions physiques.
L'intelligence incarnée relie la perception à l'action
L'intelligence artificielle incarnée repose sur une idée simple : un système doit apprendre à agir dans un environnement réel, et pas seulement à traiter des informations abstraites.
Un assistant conversationnel reçoit généralement une entrée textuelle, visuelle ou sonore avant de produire une réponse.
Un robot doit faire davantage.
Il doit interpréter ce que voient ses caméras et ses capteurs, déterminer où se trouvent les objets et décider comment déplacer son corps.
Il doit aussi tenir compte des contraintes physiques.
Une tasse peut glisser, un carton peut être plus lourd que prévu et un objet peut être déplacé pendant l'exécution d'une tâche.
Le système doit alors modifier son comportement sans nécessairement recevoir une nouvelle procédure écrite par un programmeur.
Cette interaction permanente entre observation et action constitue l'un des principaux défis de la robotique autonome.
Pourquoi les démonstrations impressionnantes ne suffisent pas
Un robot peut réussir une figure difficile dans un environnement préparé tout en échouant sur une manipulation apparemment ordinaire.
Les mouvements acrobatiques peuvent être appris, optimisés et répétés dans des conditions relativement contrôlées.
Les tâches industrielles présentent d'autres difficultés.
Elles demandent souvent une précision constante, une coordination avec des machines existantes et une capacité à gérer des événements imprévus.
Un robot chargé de préparer des commandes doit reconnaître plusieurs références, manipuler des emballages de tailles différentes et éviter de casser des produits.
Il doit accomplir ces opérations pendant des heures, avec un taux d'erreur compatible avec les exigences économiques et de sécurité du site.
La difficulté n'est donc pas simplement de réussir une action une fois.
Elle est de la reproduire de manière fiable, dans des conditions variables et à un coût acceptable.
Les entreprises chinoises cherchent un avantage logiciel
L'enquête de Reuters cite plusieurs acteurs engagés dans cette course, notamment X Square, Galaxea et Spirit AI.
Ces entreprises participent au développement de systèmes permettant aux robots d'interpréter des situations et de produire des actions.
Elles évoluent aux côtés de fabricants plus connus pour leurs machines, comme AgiBot et Unitree.
Le marché commence ainsi à distinguer plusieurs niveaux de spécialisation.
Certains groupes développent le matériel complet, depuis les articulations jusqu'aux contrôleurs.
D'autres concentrent leurs travaux sur les modèles d'apprentissage ou sur les outils permettant de collecter des données.
Ces activités peuvent être intégrées au sein d'une même entreprise ou réparties entre différents partenaires.
Il est encore trop tôt pour déterminer quel modèle économique dominera durablement le secteur.
Mais la compétition dépasse désormais la vente de robots humanoïdes considérés comme de simples équipements mécaniques.
Les données physiques deviennent une ressource stratégique
Pour apprendre à un modèle à reconnaître un objet, les chercheurs peuvent utiliser de grandes quantités d'images.
Pour apprendre à un robot à manipuler cet objet, les données nécessaires sont plus complexes.
Il faut enregistrer des observations, des positions, des mouvements, parfois les forces exercées et surtout les conséquences de chaque action.
Un système doit comprendre non seulement ce qu'il voit, mais aussi comment le monde réagit lorsqu'il agit.
Les entreprises chinoises collectent donc des démonstrations de tâches physiques réalisées par des opérateurs humains.
Certaines méthodes utilisent la téléopération, dans laquelle un humain commande à distance les mouvements d'un robot.
D'autres s'appuient sur des capteurs portés par des personnes afin d'enregistrer les gestes nécessaires à une manipulation.
Ces données peuvent ensuite servir à entraîner des modèles capables de reproduire ou d'adapter les actions observées.
La quantité de données constitue un avantage potentiel, mais leur diversité et leur qualité restent essentielles.
La simulation accélère l'entraînement, sans remplacer le monde réel
L'autre grande méthode repose sur les environnements virtuels.
Dans une simulation, les ingénieurs peuvent multiplier les essais sans risquer de casser un robot réel à chaque erreur.
Ils peuvent modifier les objets, les surfaces, les conditions de visibilité et les paramètres physiques.
Cela permet d'exposer un modèle à un grand nombre de situations.
Mais les simulations présentent une difficulté majeure : elles ne reproduisent jamais parfaitement le monde réel.
La friction, les déformations des matériaux, le comportement des objets et les imprécisions des capteurs peuvent différer.
Un robot capable de saisir un composant dans un environnement virtuel peut échouer lorsque l'objet réel glisse légèrement entre ses doigts.
Les chercheurs doivent donc réduire cet écart entre simulation et réalité.
L'entraînement virtuel reste précieux, mais il doit être complété par des évaluations physiques.
La Chine dispose d'un avantage industriel important
La Chine possède de vastes chaînes de production dans l'électronique, l'automobile et les équipements mécaniques.
Ces capacités peuvent faciliter la fabrication de moteurs, de capteurs, de batteries et de pièces nécessaires aux robots.
Elles offrent également des environnements dans lesquels tester les machines.
Une usine peut servir à la fois de client potentiel et de terrain d'expérimentation.
Ce rapprochement entre fabrication et développement logiciel peut accélérer certaines itérations.
Les équipes observent les difficultés rencontrées dans des tâches réelles, collectent de nouvelles données puis modifient leurs systèmes.
L'avantage n'est cependant pas absolu.
Les entreprises américaines disposent elles aussi de compétences importantes dans les modèles d'IA, la recherche et les infrastructures de calcul.
Les restrictions sur l'accès à certains semi-conducteurs avancés peuvent également compliquer le développement de modèles exigeants en ressources informatiques.
La production de robots progresse déjà
Certains fabricants chinois annoncent une montée en capacité industrielle.
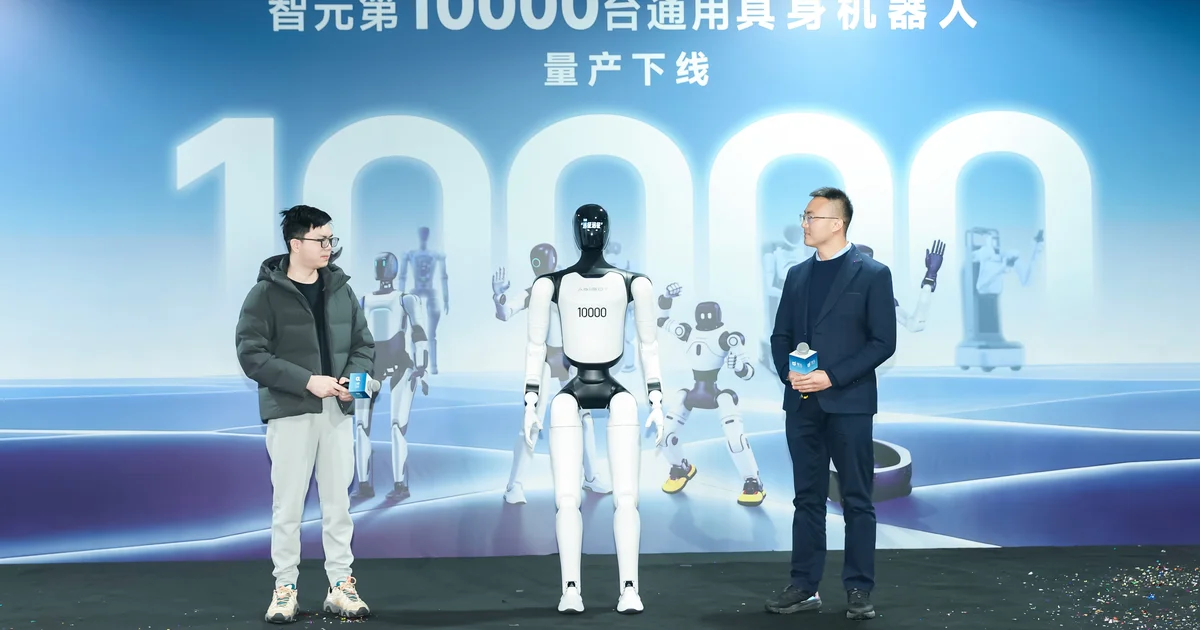
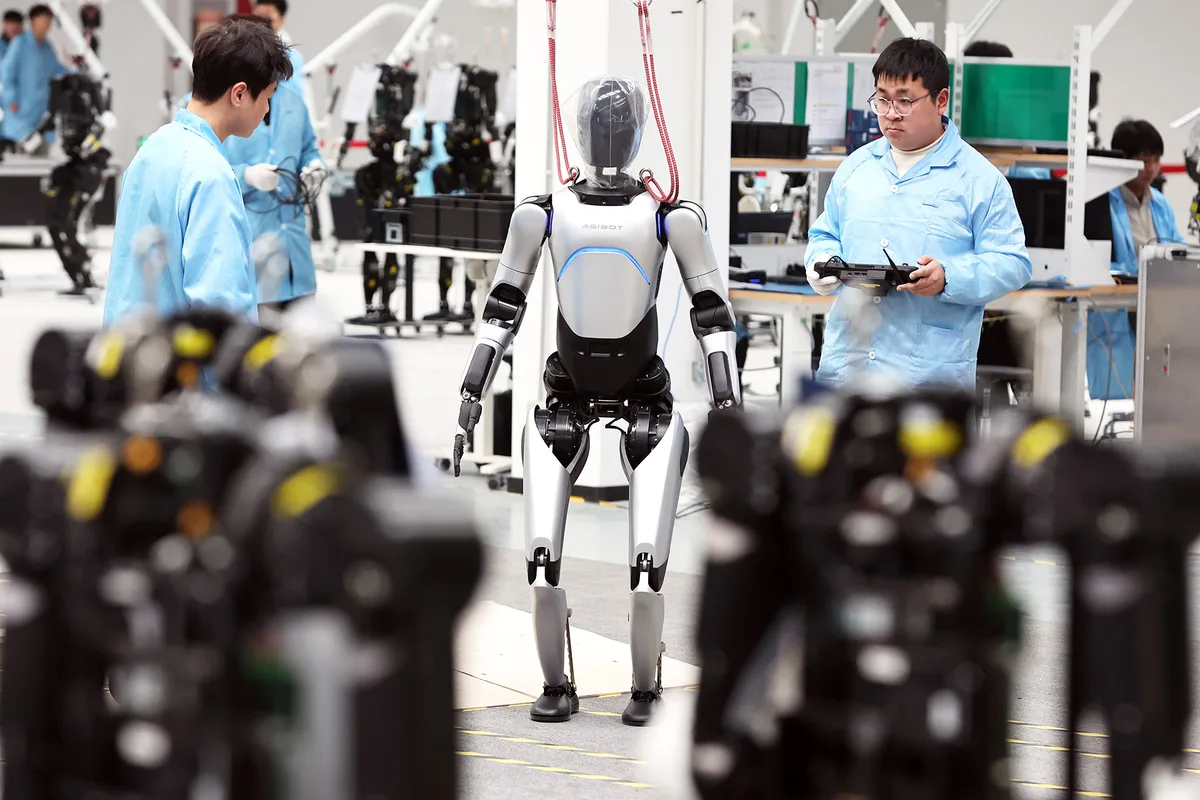
AgiBot a notamment communiqué, le 30 mars 2026, sur la production de son dix-millième robot humanoïde.
Il s'agit d'une déclaration du fabricant, qui témoigne de ses ambitions d'industrialisation.
L'entreprise affirme que ses robots sont utilisés dans plusieurs domaines, notamment la logistique, l'accueil et certaines activités industrielles.
Il faut cependant distinguer les unités produites, les unités livrées et les robots effectivement exploités dans des conditions commerciales durables.
Un volume industriel élevé ne permet pas à lui seul de mesurer le taux d'utilisation, la rentabilité ou l'autonomie des machines.
La même prudence s'applique aux annonces de l'ensemble du secteur.
Les démonstrations et les déploiements pilotes constituent des étapes réelles, mais ne démontrent pas automatiquement une généralisation industrielle.
Les premiers usages se concentrent sur des tâches encadrées
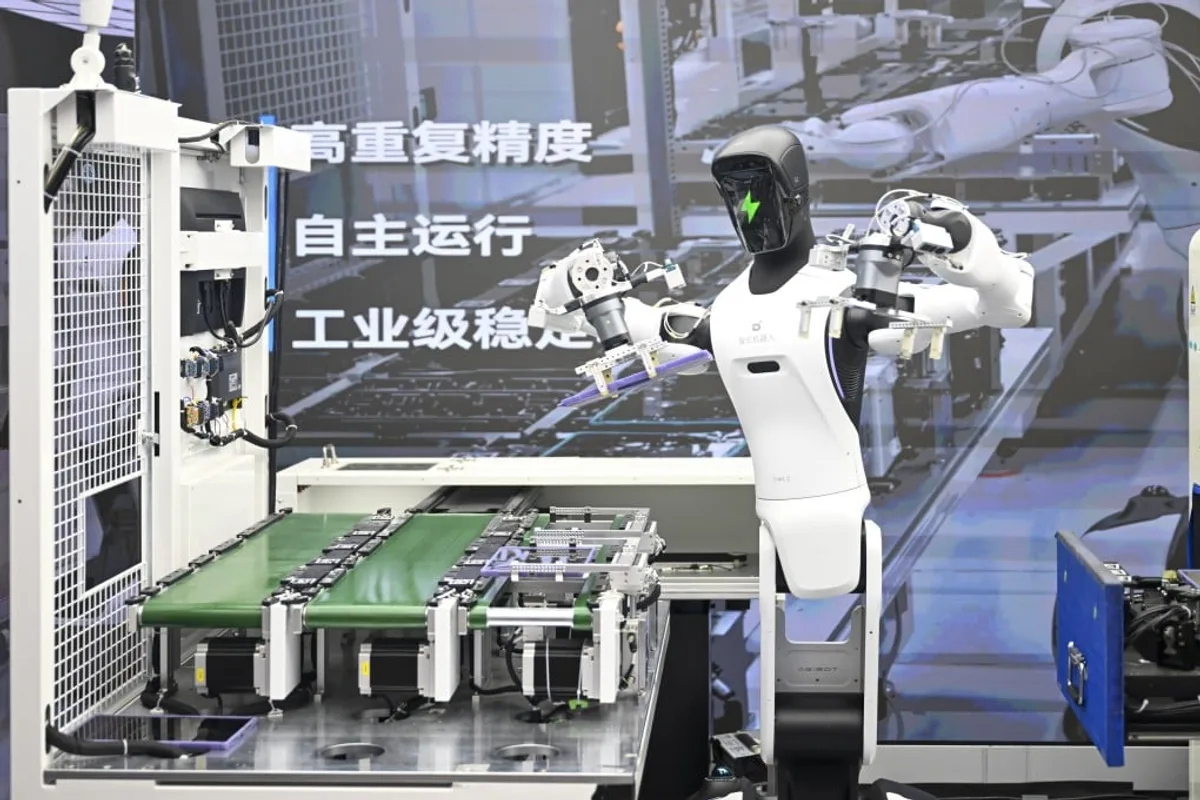
Des robots sont déjà expérimentés dans des usines et d'autres environnements professionnels.
Les tâches les plus accessibles sont généralement celles dont le périmètre est clairement défini.
Une machine peut, par exemple, transporter des objets entre deux emplacements ou effectuer une manipulation répétitive dans un espace organisé.
Les difficultés augmentent lorsque les objets changent, que des personnes interviennent à proximité ou que les instructions deviennent ambiguës.
Pour être réellement utile, un robot doit identifier les situations dans lesquelles il peut agir et celles où une intervention humaine reste nécessaire.
La capacité à reconnaître ses propres limites constitue donc une composante importante de la fiabilité.
Elle devient particulièrement critique lorsque les machines sont amenées à travailler près des personnes.
La sécurité physique complique le passage à grande échelle
Une erreur de logiciel dans un assistant conversationnel peut produire une réponse incorrecte.
Dans un robot, une erreur de décision peut provoquer un mouvement inadapté.
Les conséquences potentielles sont donc différentes.
Les industriels doivent concevoir des mécanismes capables de limiter les mouvements dangereux, d'arrêter une action et d'isoler certaines fonctions critiques.
Ils doivent également tester le comportement des machines en présence de situations inattendues.
Une démonstration réussie sur scène n'apporte pas les mêmes garanties qu'un programme d'essais prolongé dans une usine.
Les exigences de fiabilité, de maintenance et de sécurité représentent une part importante du coût réel d'un déploiement.
Elles expliquent pourquoi les progrès visibles de la robotique ne se traduisent pas immédiatement par l'arrivée de robots polyvalents dans tous les lieux de travail.
Les valorisations et les investissements comportent des risques
La hausse des financements attire de nouveaux acteurs et renforce la concurrence.
Elle peut accélérer les programmes de recherche et permettre aux entreprises de constituer de grandes équipes.
Mais un secteur dans lequel les capitaux affluent rapidement peut aussi connaître des valorisations élevées avant que les revenus ne suivent.
Certaines sociétés devront démontrer leur capacité à convertir leurs prototypes en produits réellement vendus.
D'autres pourraient rencontrer des difficultés à financer les étapes plus coûteuses de l'industrialisation.
Le développement d'un robot exige des investissements matériels que les entreprises de logiciels n'ont pas toujours à supporter au même niveau.
La disponibilité des composants, la maintenance et l'accompagnement des clients constituent des contraintes supplémentaires.
L'intérêt des investisseurs reste donc un signal de confiance, mais pas une garantie de réussite commerciale.
La concurrence avec les États-Unis se joue aussi sur les modèles
Les entreprises chinoises ne sont pas seules à poursuivre le développement de l'intelligence physique.
Aux États-Unis, plusieurs acteurs travaillent sur des systèmes associant vision, raisonnement et commande d'actions.
Ces modèles cherchent à transférer certaines connaissances d'une tâche à une autre.
Le défi commun consiste à éviter d'entraîner séparément chaque mouvement pour chaque environnement.
Une véritable polyvalence exigerait qu'un robot puisse comprendre une nouvelle situation en utilisant une partie de ce qu'il a déjà appris.
Cette capacité reste difficile à démontrer de façon suffisamment robuste dans le monde réel.
La compétition internationale porte donc autant sur les algorithmes et les données que sur le prix des machines.
La puissance de calcul disponible et l'accès aux composants avancés pourraient également influencer la vitesse de développement.
Le moment décisif sera moins spectaculaire qu'un salto
Les prochaines avancées de la robotique humanoïde ne se mesureront probablement pas uniquement à la difficulté des mouvements présentés en vidéo.
Les entreprises devront montrer que leurs machines peuvent effectuer un travail utile pendant des périodes prolongées.
Il faudra mesurer les taux de réussite, les interventions humaines nécessaires, le temps moyen entre les pannes et le coût total d'exploitation.
Les utilisateurs industriels voudront également savoir si les robots peuvent être adaptés à de nouvelles tâches sans nécessiter des semaines de programmation.
C'est sur ces critères que l'intelligence incarnée pourra démontrer sa valeur économique.
Les 13 milliards de dollars levés au premier semestre montrent que la Chine investit massivement dans cette perspective.
Mais la course ne sera pas gagnée par le fabricant proposant la démonstration la plus spectaculaire.
Elle se jouera sur la capacité à transformer l'intelligence artificielle en gestes fiables, reproductibles et réellement utiles.